


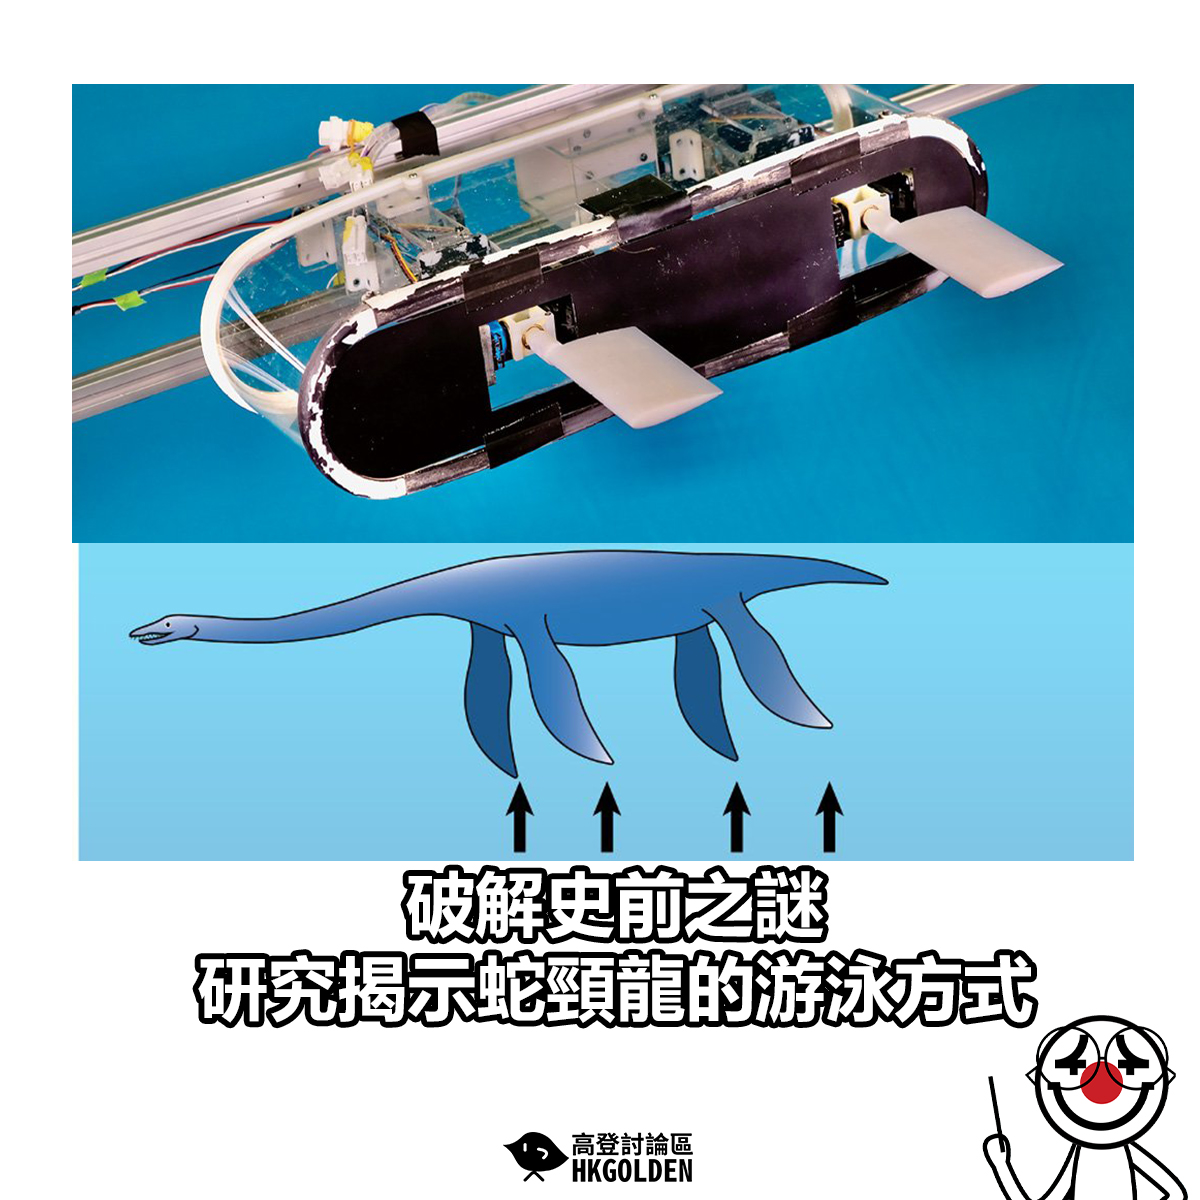
綜合外媒報導,蛇頸龍(Plesiosaur),這種以四個大小相等的鰭狀肢而聞名的史前海洋爬行動物,其游泳方式長期困擾著古生物學家。然而,來自日本東北大學、神奈川大學及英國曼徹斯特大學的研究團隊,近日成功利用生物啟發控制系統重現蛇頸龍的游泳動作,為這項長久未解的謎團提供答案。
蛇頸龍獨特的四鰭結構是研究的難點。這些鰭狀肢大小相等,如何協調運動一直是「四翼問題」的核心。然而,由於化石難以保存軟組織,古生物學家只能依賴推測,缺乏直接證據。過去的研究大多聚焦於流體力學,但無法解釋肢體協調的運動控制。,研究團隊採取了全新角度,專注於蛇頸龍的運動控制機制。東北大學電氣通信研究所教授石黑章夫(Akio Ishiguro)表示,蛇頸龍能夠在不同速度和環境條件下游泳,這需要精密的運動控制系統。
受四足脊椎動物肢體協調機制的啟發,研究人員開發了一套自主分散式控制系統,並應用於仿蛇頸龍的機器人模型中。實驗證明,該系統能根據拍動週期和形態變化,自動生成前後鰭狀肢之間的協調運動模式。
研究的第一作者、東北大學助理教授福原晟(Akira Fukuhara)指出,新方法成功還原了滅絕動物的運動模式,不僅揭示蛇頸龍如何靈活調整動作,也為探索其他史前生物的運動方式提供了突破性進展。相關研究成果已刊登於《科學報告》(Scientific Reports)。團隊未來計畫進一步完善蛇頸龍的運動模型,包括納入其頸部和頭部的影響。石黑教授補充,蛇頸龍的長頸部結構在不同種類間差異明顯,了解這些特徵對運動控制的影響將有助於重建更完整的行為模式。