


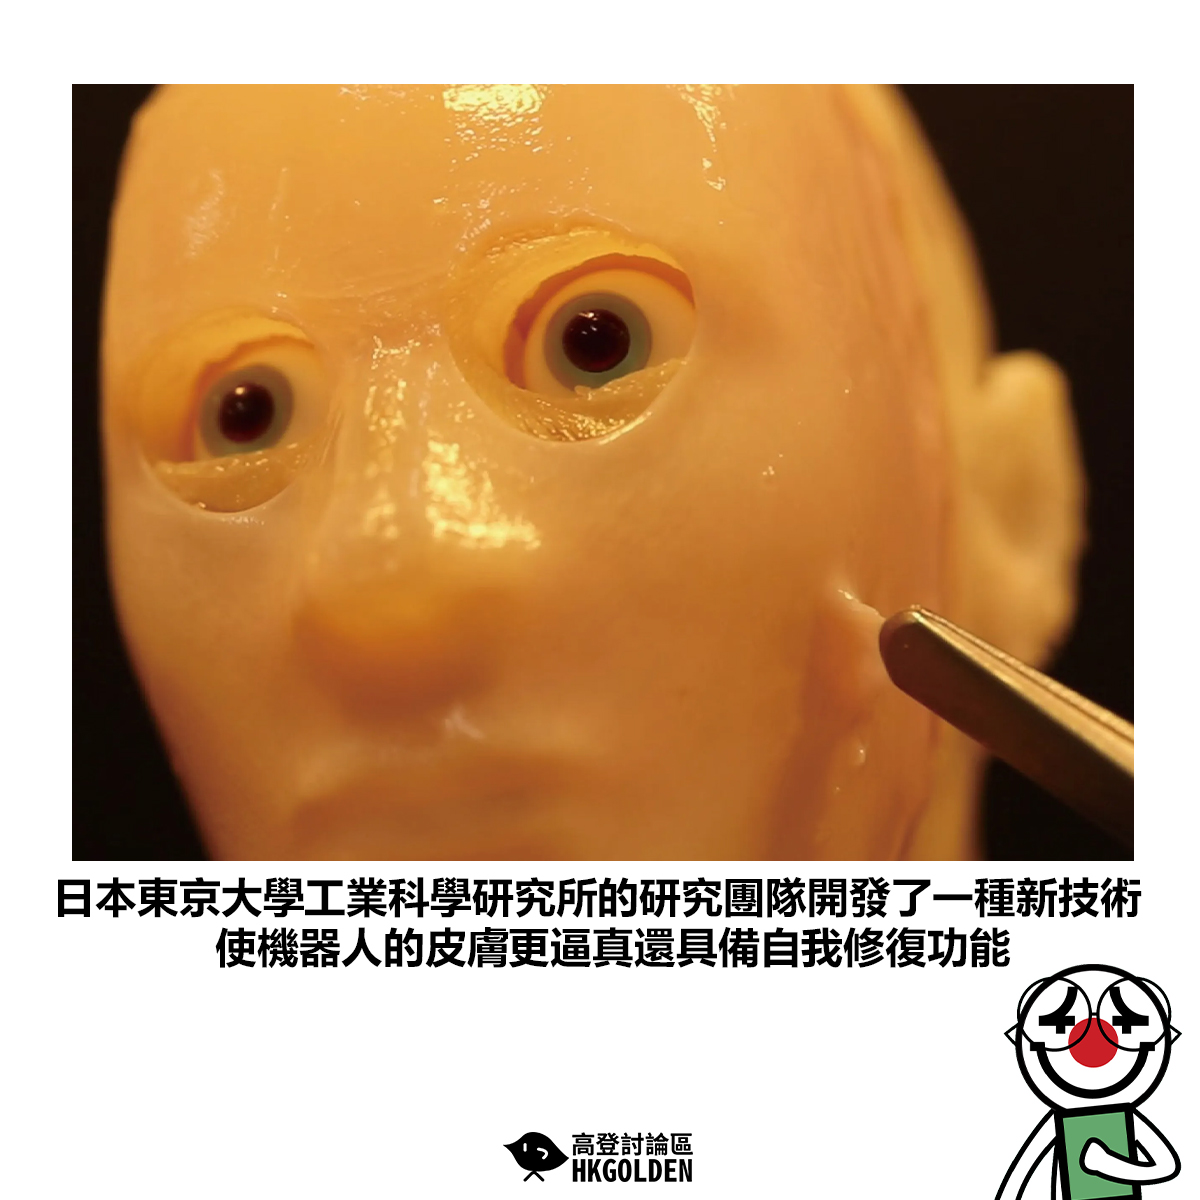
綜合外媒報導,日本東京大學工業科學研究所的研究團隊開發了一種新技術,在機器人骨架上製作微小孔洞,將人工培養的皮膚注入其中,形成V形鉤狀結構,稱為「 perforation-type anchors 」,從而使皮膚牢固地附著在機器人的表面,不會因重力作用而脫落。這種方法有效避免了以往人工皮膚因重力作用而鬆弛的問題,並保持了皮膚的平滑和靈活性。
研究顯示,這種新型皮膚在受損後能自行修復,避免了過去機器人皮膚需要人工修復的問題。在實驗中,研究人員比較了在有和無穿孔型錨的表面上應用人工皮膚的效果。結果顯示,沒有錨的表面上,皮膚在7天內收縮了高達84.5%,而有1毫米錨的表面上,皮膚僅收縮了33.6%。更大的3毫米和0.25毫米,錨則使皮膚分別收縮26.4%和32.2%。
這項研究的突破性成果使得人工皮膚的應用更加現實化,由其是在機器人外觀和觸感的仿真方面。以往的附著方法常導致皮膚在機器人框架上鬆弛脫落,影響其美觀和功能性,而這項技術則能有效解決這一問題,使皮膚無縫貼合機器人的表面。
在一次展示中,研究人員模擬了人類微笑時皮膚的變化,將人工皮膚連接到有滑動矽膠層的機器人臉部,實現了「鼓起的臉頰」,當肌肉收緊時,皮膚會在嘴角處隆起。通過穿孔型錨,皮膚能夠無縫貼合面部3D模具。未來,要使機器人真正穿上這種人工皮膚,仍需解決許多挑戰。研究人員強調,提升皮膚的機械強度以匹配天然人皮膚是關鍵,包括優化培養皮膚中的膠原結構和濃度。此外,未來的人工皮膚需具備傳遞溫度和觸覺等感覺訊息的能力,並能抗生物污染,使其真正具有功能性。